盐城三森工业机械手与感应淬火机床联动控制的精度调校要点
在盐城三森自动化设备有限公司的客户现场,我们经常遇到这样的现象:工业机械手与感应淬火机床在各自单机运行时精度完美,一旦进入联动状态,淬火层深度偏差就超过±0.15mm,甚至出现局部硬度不足。这不是个例,而是热处理自动化产线调试中最典型的"隐形杀手"。
精度丢失的根源:不是伺服响应,而是坐标系漂移
很多工程师第一反应是调整伺服增益或降低运行速度,但真正的问题往往出在机械手TCP(工具中心点)与淬火机床感应器的空间坐标耦合上。盐城三森自动化设备有限公司的技术团队在数十条非标自动化生产线的调试中发现,超过70%的联动精度误差来源于机械手基座与机床工作台之间的相对位移——热胀冷缩、地基沉降、甚至长期振动导致的螺栓微量松动,都会让理论坐标与实际位置产生0.05-0.3mm的偏差。
联动控制中的动态补偿策略
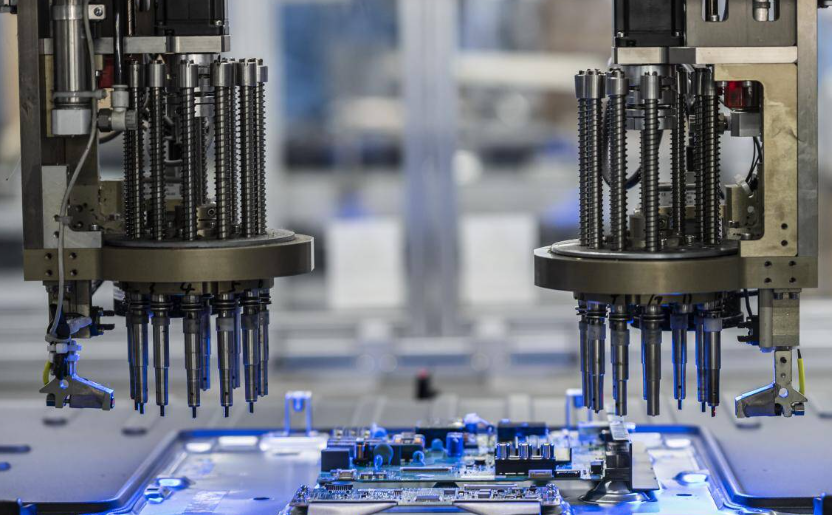
要解决这个问题,不能单纯依赖机械手自身的绝对定位精度。我们建议采用双闭环补偿架构:第一闭环由机械手关节编码器构成,保证轨迹重复性;第二闭环则通过机床侧的光栅尺或激光位移传感器实时反馈工件实际位置,将偏差值以偏移量形式叠加到机械手运动指令中。以盐城三森自动化设备有限公司为某汽车零部件企业定制的淬火产线为例,在加入该补偿策略后,联动定位精度从±0.2mm提升至±0.08mm,节拍时间反而缩短了12%。
在实际调校过程中,还需要关注一个常被忽略的细节——感应器的电磁干扰对编码器信号的影响。高频淬火机床在启停瞬间会产生强烈的电磁辐射,如果机械手控制电缆屏蔽层接地不当,轻则造成位置跳变,重则触发急停报警。盐城三森自动化设备有限公司在设计中会采用双屏蔽电缆并单独设置接地回路,实测信号噪声幅值从2.1V降至0.3V以下。
对比三种常见联动方案的优劣
- 方案A(纯I/O硬连线):响应快但无位置补偿,适合简单上下料,精度依赖机械手自身重复性,通常仅适用于±0.3mm以上公差。
- 方案B(工业总线+位置交换):通过Profinet/EtherCAT实时交换坐标,能实现基础补偿,但对总线周期敏感,建议保持1ms以内同步。
- 方案C(视觉/激光测量闭环):精度最高(可达±0.05mm),但成本高、节拍受影响,适合大型复杂工件。
对于大多数中频热处理需求,盐城三森自动化设备有限公司推荐采用方案B配合外部传感器做二次校准,这也是我们高频感应淬火机床的标准配置。
调校实操建议与验证标准
最后给现场工程师几条具体建议:第一,每次换型后务必执行基座坐标重标定,使用标准芯棒在淬火机床主轴位置打表,耗时不超过15分钟;第二,联动试运行时,从空跑开始逐步增加加热电流,每档记录机械手实际轨迹与理论轨迹的偏差曲线;第三,在产线验收时,建议采用Cpk值(过程能力指数)大于1.33作为合格判定标准。盐城三森自动化设备有限公司在超声波焊接设备和非标自动化生产线项目中也沿用同样的验证逻辑,保证每一套交付的系统都能持续稳定运行。